下载 IVISION 产品目录

 01
准备视图
同时覆盖接近区域和受限边界。
划定能够可靠观察的接近通道或缓冲区。验证行驶方向和临时交通安排,然后审核疑似事件,不要预设车辆会越过边界或未经授权。
目录工作流程。请确认拟部署方案的检测器可用性、允许用途和事件交付方式。网站示例仅供说明。
评估车辆接近受限区域的情况
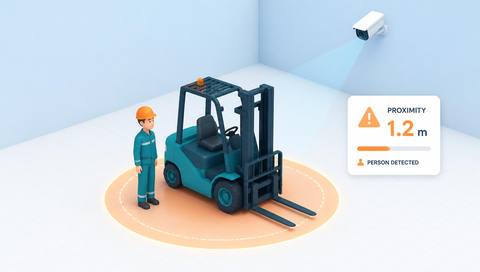
 不使用 IVISION标准监控视频流
 使用 IVISION示意事件叠加层
流程
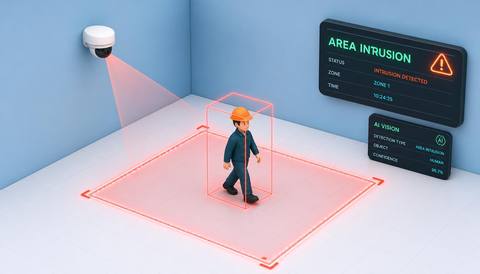
接近和进入是不同的观察结果。区分车辆接近与确认进入。
01同时覆盖接近区域和受限边界。
 02
验证目标轨迹和接近方向。
 03
结合当前交通指引审核疑似事件。
 04
如有需要,按照既定流程联系相关操作人员。
探索可选方案
| 维度 |  车辆或设备接近限制区域检测 |  车辆与人员接近检测 |
|---|---|---|
| 观察 |  车辆驶入指定的接近区域。 | 监测范围内可见的人员与车辆,其间距符合双方商定的标准。 |
| 事件标准 | 受支持的跟踪结果符合商定的方向或缓冲区标准。 | 受支持的模型符合经验证的距离判定标准。 |
| 监控设置 | 确认接近区域的几何范围、车辆类别和允许的操作。 | 确认校准、区域划定、移动/静止状态的处理方式及排除条件。 |
| 无法据此确定的事项 | 无法预测进入意图,也无法保证预警时间。 | 缺少适当校准时,无法证明存在碰撞风险,也无法测得准确距离。 |
| 实际效果 | 帮助工作人员在判定是否发生进入事件前,先查看车辆接近行为。 | 重点审核混合交通中的交互情况。 |
演示示意
示例视频和模拟事件用于说明审核流程,并不用于衡量检测器性能。
 站点概览
没有匹配的事件。
探索更多可能
01 / 04 · 检测车辆或设备接近受限区域
车辆在限制区域附近排队。
事件示例:车辆驶入接近缓冲区。
操作人员响应:检查调度和排队安排。
实际价值:避免将等待误判为闯入。
讨论此功能02 / 04 · 检测车辆或设备接近受限区域
服务车辆接近现场,准备开展获准作业。
事件示例:车辆轨迹到达指定缓冲区。
操作人员响应:核实作业许可。
实际价值:补充授权信息。
讨论此功能03 / 04 · 检测车辆或设备接近受限区域
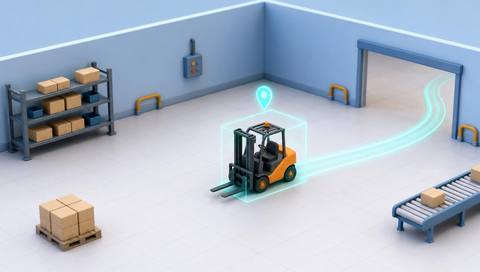
叉车转弯空间有限。
事件示例:车辆行驶时接近边界。
操作人员响应:检查路线布局和间距。
实际价值:为交通布局评估提供支持。
讨论此功能04 / 04 · 检测车辆或设备接近受限区域
展示接近方向和边界。
可见性:转弯和遮挡会增加判断方向的难度。
配置:核实跟踪器、区域几何参数以及是否需要发送警告。
隐私:避免不必要地识别驾驶员。
人工审核:检查当前路线安排和授权情况。
讨论此功能常见问题
当车辆或受支持的设备物体进入限制边界附近的指定接近区域时发出标记。
不一定。车辆可能会停车或转弯。
尚未验证预警提前时间基准。
核查作业和通行背景。
只有校准结果支持时,才能据此判断实际距离;仅凭图像中的缓冲区并不能测出距离。
找到适合您的方案
帮助工作人员在判定是否发生进入事件前,先查看车辆接近行为。适用于场地协调员、现场安保人员。
待讨论的工作流程
车辆或设备接近受限区域检测 + 区分接近事件和进入事件